
Vistas: 278 Autor: 广宇大 Hora de publicación: 2026-11-03 Origen: Sitio


Menú de contenido
● ¿Qué es una máquina pulverizadora de perfiles lineales?
>> Definición y función principal
● ¿Qué es un sistema de pulverización robótico?
>> Definición y función principal
● Lineal versus robótico: la diferencia central
>> Cómo funciona una máquina pulverizadora de perfiles lineales
>> Cómo funciona un sistema de pulverización robótico
● Control de cobertura para componentes moldeados complejos
>> Por qué las molduras complejas son difíciles
>> Cómo manejan los sistemas lineales la cobertura
>> Cómo manejan la cobertura los sistemas robóticos
● Eficiencia de formación de película, exceso de pulverización y transferencia
>> Control de construcción de película
>> Exceso de pulverización y consumo de material
● Velocidad de producción y equilibrio de línea
>> Velocidad del sistema lineal
>> Velocidad del sistema robótico
>> Flexibilidad del sistema lineal
>> Flexibilidad del sistema robótico
● Tipos de recubrimiento y compatibilidad de procesos
>> Recubrimientos a base de agua y solventes
● Ventilación, Seguridad y Prevención de Incendios
>> Por qué las cabinas de pintura son esenciales
>> Controles de seguridad prácticos
● Un marco de selección práctico
>> Elija una máquina pulverizadora de perfiles lineales cuando:
>> Elija un sistema de pulverización robótico cuando:
>> Considere un enfoque híbrido cuando:
● Una hoja de ruta práctica para la validación
>> Paso 1: definir la familia de productos
>> Paso 2: realizar una prueba de recubrimiento
>> Paso 3: Validar la línea completa
>> Paso 4: Capacitar a operadores y técnicos
>> Paso 5: estandarizar recetas y mantenimiento
● Problemas comunes y soluciones de expertos
>> Recubrimiento desigual en componentes moldeados
>> Sobrepulverización y carga de filtros
>> Spray seco o cáscara de naranja
>> Variación de color entre lotes
● Lista de verificación de mantenimiento
● Cómo GYDFinishing aborda el acabado de componentes moldeados
>> ¿Qué sistema es mejor para componentes moldeados complejos?
>> ¿Pueden ambos sistemas aplicar recubrimientos base agua?
>> ¿Qué sistema produce menos exceso de pulverización?
>> ¿Cómo debo comparar la velocidad de producción?
>> ¿Puede una fábrica utilizar ambos sistemas?
La elección entre una máquina pulverizadora de perfiles lineales y un sistema de pulverización robótica para componentes moldeados complejos depende de la geometría de la pieza, el volumen de producción, el proceso de recubrimiento, la frecuencia de cambio y el nivel de consistencia de la superficie que sus clientes requieren. Un sistema lineal enfatiza el flujo continuo de piezas y la cobertura repetible de múltiples pistolas. Un sistema robótico enfatiza trayectorias de herramientas flexibles y acceso a superficies tridimensionales complejas.
Desde la perspectiva de un fabricante de equipos, la decisión no debería basarse en qué tecnología parece más avanzada. Para puertas moldeadas, componentes de muebles, perfiles de gabinetes, molduras decorativas y molduras arquitectónicas, los factores decisivos son la cobertura completa, el control de la formación de la película, la reducción del exceso de rociado, el diseño de accesorios, el tiempo de cambio y las piezas terminadas aceptadas por turno..
Esta guía compara ambos sistemas desde un punto de vista práctico de producción. Explica cómo funciona cada uno, dónde funciona mejor y cómo validar la solución adecuada para sus componentes moldeados reales.
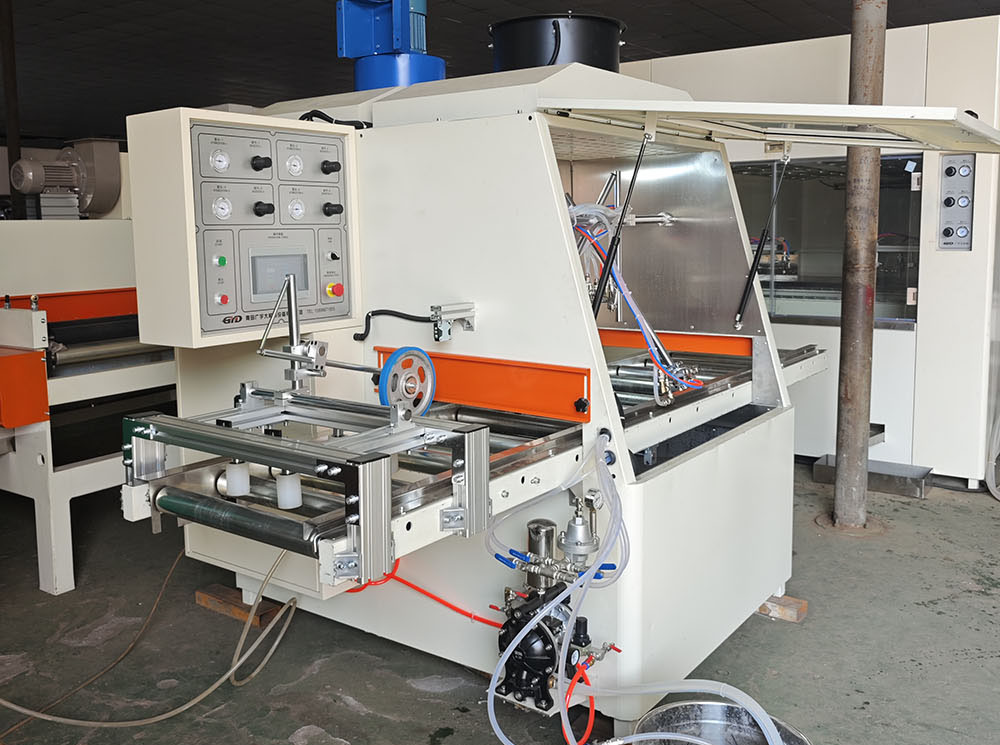
Una máquina pulverizadora de perfiles lineal mueve piezas de trabajo continuamente a través de una o más estaciones de pulverización. La pieza de trabajo se desplaza sobre un transportador, cadena, riel o sistema de rodillos mientras las pistolas pulverizadoras aplican el recubrimiento desde posiciones fijas, oscilantes o en ángulo.
La máquina puede aplicar imprimación, sellador, tinte, laca, capa final o capa protectora transparente. La activación de la pistola, el patrón de pulverización, la distancia de la pistola, la salida de fluido y la velocidad de la línea se controlan para lograr el acabado requerido.
Punto clave: una máquina pulverizadora de perfiles lineales no es simplemente una pistola pulverizadora sobre una cinta transportadora. Es un proceso integrado que involucra el transporte de piezas, la entrega de recubrimiento, la atomización, la captura del exceso de rociado, la ventilación y, a menudo, el secado o curado.
Las máquinas pulverizadoras de perfiles lineales se utilizan ampliamente para:
- Marcos de puertas y arquitrabes
- Bordes y marcos de puertas de gabinetes.
- Molduras y adornos decorativos.
- Perfiles para suelos y rodapiés.
- Rieles y listones para muebles.
- Componentes de puertas y ventanas
- Paneles planos y piezas lineales.
Son más eficaces cuando la familia de productos es repetible y el acabado requerido se puede definir claramente.
Un sistema de pulverización robótico utiliza uno o más brazos robóticos para mover pistolas pulverizadoras a lo largo de trayectorias programadas alrededor de la pieza de trabajo. El robot puede acercarse a la pieza desde múltiples ángulos, seguir superficies curvas y alcanzar huecos a los que las pistolas fijas no pueden acceder.
El sistema puede incluir un dispositivo giratorio, un transportador, un sistema de visión, sensores de detección de piezas y gestión de recetas. El robot sigue una trayectoria de herramienta programada mientras el sistema de recubrimiento controla la salida de fluido, la atomización y el patrón de pulverización.
Punto clave: un robot no garantiza automáticamente una mejor calidad. Proporciona flexibilidad y repetibilidad sólo cuando se controlan la fijación de la pieza, la trayectoria de la herramienta, la configuración del recubrimiento y el mantenimiento.
Los sistemas de pulverización robóticos se utilizan habitualmente para:
- Componentes de muebles moldeados complejos
- Molduras arquitectónicas decorativas.
- Marcos de puertas de gabinetes con perfiles profundos.
- Paneles tridimensionales
- Componentes curvos o irregulares
- Productos personalizados de alto valor
- Piezas que requieren cobertura de múltiples ángulos
Son particularmente útiles cuando la geometría de la pieza cambia significativamente o cuando una sola pistola rociadora debe alcanzar múltiples superficies.
La diferencia fundamental es cómo llega la pistola pulverizadora a la pieza de trabajo..
- En una máquina pulverizadora de perfiles lineal , la pieza se desplaza a través de una zona de pulverización fija. La cobertura del recubrimiento está determinada en gran medida por la configuración de la pistola, la velocidad de la línea y la activación de la pulverización.
- En un sistema de pulverización robótico , el robot mueve la pistola pulverizadora alrededor de la pieza de trabajo. La cobertura del recubrimiento está determinada por la trayectoria de la herramienta programada, el ángulo de la pistola, la distancia de separación y la superposición de la pulverización.
Ambos sistemas pueden automatizarse. Ambos pueden ser altamente repetibles. La mejor elección depende de la geometría del componente, el recubrimiento y el objetivo de producción.
Un sistema lineal típico sigue este flujo:
1. Cargue el componente moldeado en el transportador o accesorio.
2. Detecte la pieza mediante un sensor o entrada del operador.
3. Seleccione la receta de recubrimiento.
4. Mueva el componente a través de la zona de pulverización.
5. Active las pistolas pulverizadoras sólo cuando haya una pieza presente.
6. Aplique el recubrimiento mientras el componente avanza.
7. Capture el exceso de rociado a través del escape y los filtros de la cabina.
8. Envíe el componente recubierto a evaporación, secado o a la siguiente estación.
Las variables más importantes son la distancia de la pistola, el ángulo de pulverización, el patrón del abanico, la salida de fluido, el aire de atomización, la velocidad de la pistola, la velocidad de la línea y el número de pasadas..
Un sistema robótico típico sigue un flujo similar, pero agrega movimiento programado del arma:
1. Cargue el componente moldeado en un dispositivo o mesa giratoria.
2. Detectar la pieza e identificar el programa correcto.
3. Inicie la ruta de pulverización robótica.
4. Mueva la pistola rociadora alrededor del componente en ángulos y distancias controladas.
5. Aplique pasadas de rociado superpuestas para cubrir superficies complejas.
6. Sincronice el movimiento del robot con el flujo de recubrimiento y la rotación de piezas.
7. Capture el exceso de rociado a través del escape y los filtros de la cabina.
8. Envíe el componente recubierto a evaporación, secado o a la siguiente estación.
Las variables más importantes son la trayectoria del robot, el ángulo de la pistola, la distancia de separación, la superposición de pulverización, la salida de fluido, el aire de atomización, la velocidad del robot y el número de pasadas..
Los componentes moldeados complejos a menudo incluyen cordones, estrías, ranuras, chaflanes, curvas y huecos profundos.
Estas características reciben un recubrimiento de manera diferente a las superficies planas. Un patrón de rociado que funciona bien en una tabla plana puede dejar puntos secos en las ranuras o causar una acumulación excesiva en los bordes elevados.
Los sistemas lineales manejan la cobertura a través de la configuración de la pistola y el control de la velocidad de la línea.
Las configuraciones de armas comunes incluyen:
- Pistolas pulverizadoras superiores para superficies superiores
- Pistolas laterales para paramentos verticales
- Pistolas angulares para chaflanes y biseles
- Pistolas oscilantes para anchos variables
- Múltiples estaciones de pulverización para imprimación, sellador y capa final.
- Fijaciones giratorias para perfiles de varias caras
Para familias de moldeo repetibles, una máquina lineal puede proporcionar una consistencia excelente. Para componentes muy complejos o variables, es posible que se requieran pistolas, accesorios o estaciones de pulverización adicionales.
Los sistemas robóticos manejan la cobertura a través de trayectorias de herramientas programadas.
El robot puede ajustar el ángulo y la distancia del arma para alcanzar:
- Caras verticales
- Bordes biselados
- Ranuras
- Cuentas
- Zonas empotradas
- Superficies curvas
- Múltiples lados de un componente tridimensional.
Esto puede reducir la cantidad de pistolas fijas necesarias. También puede mejorar la cobertura de componentes cuya geometría cambia a lo largo de la superficie.
Opinión de un experto: Para componentes moldeados complejos, la mejor prueba no es un tablero de muestra plano. Valide siempre el proceso con la ranura más profunda, el borde más afilado y la geometría más difícil de su gama de productos real.
La densidad de la película es el espesor del recubrimiento aplicado al componente. Afecta la apariencia, la durabilidad, el tiempo de secado y el lijado posterior.
En un sistema lineal, la densidad de la película está influenciada por:
- Velocidad de línea
- Salida de fluido
- Número de pasadas de pulverización
- Distancia del arma
- Ángulo de pulverización
- Viscosidad del recubrimiento
En un sistema robótico, la formación de la película también se ve influenciada por:
- Camino del robot
- Ángulo del arma
- Distancia de separación
- Superposición de pulverización
- Velocidad del robot
- Número de pases
- Sincronización con rotación de piezas.
El enfoque correcto es establecer una ventana de proceso validada : una variedad de configuraciones que produzcan resultados aceptables de manera consistente.
El exceso de pulverización es un material de recubrimiento que no llega a la pieza de trabajo. Aumenta el consumo de material, contamina la cabina, aumenta la carga del filtro y genera más trabajo de limpieza.
En la pulverización de componentes moldeados, el exceso de pulverización puede ser especialmente significativo porque la pulverización debe llegar a los bordes, ranuras y huecos.
Los sistemas lineales pueden reducir el exceso de pulverización utilizando patrones de pulverización estrechamente enfocados y activando las pistolas sólo cuando una pieza está presente. Los sistemas robóticos pueden reducir el exceso de pulverización al hacer coincidir el ángulo, la distancia y la velocidad de la trayectoria de la pistola con la geometría del componente.
Opinión de los expertos: el sistema de menor costo no siempre es el que tiene el precio de compra más bajo. Una máquina que desperdicia menos recubrimiento, produce menos rechazos y requiere menos limpieza puede generar un costo total de propiedad más bajo.
Los sistemas lineales suelen preferirse para la producción continua porque los componentes se mueven a lo largo de la línea sin detenerse.
Sin embargo, la velocidad del transportador anunciada no es la misma que la producción aceptada. También debes considerar:
- Tiempo de carga y descarga
- Preparación del recubrimiento
- Limpieza de armas
- Cambios de color
- Reemplazo de filtro
- Tiempo de secado o curado
- Inspección y retrabajo
Una estación de pulverización rápida no puede compensar una etapa de curado lenta o paradas frecuentes de mantenimiento.
Los sistemas robóticos pueden requerir más tiempo por pieza si el robot debe seguir un camino complejo o completar múltiples pasadas. Sin embargo, pueden ser más rápidos en general cuando reducen la necesidad de múltiples estaciones de pulverización o retoques manuales.
La comparación útil no es sólo la velocidad del robot. Compare las piezas terminadas aceptadas por turno bajo la misma combinación de productos, recubrimiento y estándar de calidad.
Los sistemas lineales son muy eficaces para familias de productos estables. Pueden almacenar recetas para diferentes perfiles, recubrimientos y velocidades de línea.
El cambio puede implicar:
- Ajuste de guías transportadoras.
- Cambiar las posiciones del arma
- Seleccionar una nueva receta
- Ajuste de la distancia de la pistola o del ángulo de pulverización.
- Cambiar la configuración de viscosidad del recubrimiento
Para productos con geometría similar, el cambio puede ser rápido. Para perfiles muy diferentes puede ser necesario un mayor ajuste mecánico.
Los sistemas robóticos pueden ser más flexibles cuando varía la geometría de los componentes. El robot puede seguir diferentes rutas programadas para diferentes piezas.
El cambio puede implicar:
- Seleccionar un nuevo programa de robot
- Cambio de accesorios o método de sujeción
- Ajuste del ángulo de la pistola o la distancia de separación
- Cambiar la superposición de pulverización
- Seleccionar una nueva receta de recubrimiento
- Verificación de zonas de detección y seguridad de piezas.
Para una fábrica que produce muchas variantes de componentes, la robótica puede reducir la necesidad de configuraciones separadas de pistolas fijas.
Se pueden aplicar sistemas tanto lineales como robóticos:
- Imprimaciones y acabados a base de agua
- Lacas a base de disolvente
- Recubrimientos curables por UV
- Tinturas y esmaltes
- Selladores
- Capas transparentes protectoras
Cada recubrimiento tiene diferente viscosidad, comportamiento de secado, eficiencia de transferencia y requisitos de limpieza.
Los recubrimientos a base de agua a menudo requieren temperatura y flujo de aire controlados durante el secado. Generalmente son más fáciles de limpiar, pero aún se debe verificar la compatibilidad del equipo.
Los recubrimientos a base de solventes pueden evaporarse más rápidamente dependiendo de la formulación. Requieren mangueras, sellos, bombas y procedimientos de limpieza a base de solventes compatibles.
Importante: 'A base de agua' no significa 'no se requiere ventilación'. OSHA señala que la necesidad de ventilación de la cabina de pintura depende de la presencia de productos químicos peligrosos en el recubrimiento, no simplemente de si el recubrimiento es a base de agua. [2299]
El acabado por aspersión puede liberar nieblas, vapores y residuos. OSHA establece que las cabinas de pintura tienen dos propósitos principales: proteger la salud de los trabajadores y reducir los riesgos de incendio y explosión. [2300]
Una cabina de pulverización es una estructura con ventilación eléctrica que encierra o acomoda una operación de pulverización para confinar y limitar el escape de pulverización, vapor y residuos y dirigirlos de forma segura a un sistema de escape. [2309]
OSHA exige ventilación mecánica en las áreas de pulverización para eliminar vapores, nieblas o polvos inflamables a un lugar seguro y para confinar y controlar los residuos combustibles. [1720]
La ventilación debe permanecer en funcionamiento durante la pulverización y durante un tiempo suficiente después para expulsar los vapores del secado de los artículos recubiertos y los residuos del material de acabado. [1720]
OSHA también establece que el volumen total de aire expulsado a través de una cabina de pintura debe diluir el vapor de solvente al menos al 25 por ciento del límite explosivo inferior del solvente que se está rociando. [2297]
Tanto los sistemas de pulverización lineal como los robóticos deben incluir:
- Cabina de pintura correctamente diseñada o zona de pintura cerrada.
- Ventilación por extracción mecánica.
- Suministro de aire de reposición
- Programa de mantenimiento de filtros.
- Puesta a tierra y unión para control estático.
- Clasificación eléctrica adecuada cuando sea necesario.
- Controles de almacenamiento y manipulación de recubrimientos.
- Formación del operador.
- Sistemas de parada de emergencia y enclavamiento.
- Inspección periódica de mangueras, bombas, pistolas y filtros.
No trate la ventilación como un accesorio opcional. Es un sistema central de seguridad y calidad.
- Sus componentes son lineales, repetibles y similares en geometría.
- Necesita una producción continua de gran volumen.
- Puedes utilizar varias pistolas fijas para una cobertura completa.
- Quiere un flujo de producción sencillo y estable.
- Su combinación de productos no requiere cambios complejos y frecuentes.
- Sus componentes tienen una geometría tridimensional compleja.
- Necesita cubrir superficies curvas, huecos profundos o múltiples ángulos.
- Produces muchas variantes de componentes.
- Quiere reducir el número de pistolas fijas.
- Necesita trayectorias de herramientas flexibles para productos personalizados de alto valor.
- Produce tanto perfiles lineales simples como componentes moldeados complejos.
- Necesita un alto rendimiento para productos estándar y flexibilidad para productos especiales.
- Quieres reducir el retoque manual sin complicar demasiado la línea.
Una solución híbrida puede utilizar un transportador lineal para perfiles estándar y una celda de pulverización robótica para componentes complejos o de alto valor.
Documente la geometría, las dimensiones, los materiales, los recubrimientos, el resultado objetivo y el estándar de calidad del componente.
Incluya fotografías, dibujos y muestras físicas del componente más difícil.
Pruebe el componente real con el recubrimiento previsto. Registro:
- Distancia del arma
- Ángulo de pulverización
- Salida de fluido
- Aire atomizador
- aire del ventilador
- Velocidad de línea o velocidad del robot.
- Camino del robot
- Superposición de pulverización
- Número de pases
- Espesor de la película
- Resultado del secado
- Aspecto visual
No juzgues sólo la estación de pulverización. Validar la secuencia completa:
Pulverizar → evaporar → curar → lijar si es necesario → segunda capa si es necesario → inspección final.
Los operadores deben comprender los controles diarios, la preparación del recubrimiento, la carga de piezas y la inspección de calidad. Los técnicos deben comprender la programación de robots, la configuración de pistolas, el cuidado de las boquillas, los filtros, las bombas, los controles eléctricos y los sistemas de seguridad.
Cree recetas escritas para cada familia de productos. Incluya el tipo de recubrimiento, la viscosidad, la configuración de la pistola, la velocidad de la línea, la trayectoria del robot, las condiciones de curado y los criterios de inspección.
Programe el mantenimiento de filtros, boquillas, bombas, mangueras, transportadores, componentes de robots, sensores y equipos de ventilación.
Causas probables:
- Distancia de pistola incorrecta
- Ángulo de pulverización incorrecto
- Velocidad excesiva de la línea o del robot.
- Cobertura de armas insuficiente
- Movimiento o vibración del componente.
- Viscosidad de recubrimiento incorrecta
Solución: comience con el componente más difícil. Ajuste una variable a la vez y registre el resultado.
Causas probables:
- Salida excesiva de líquido.
- Patrón de abanico incorrecto
- Arma demasiado lejos de la pieza.
- Mal momento de activación del arma
- Boquillas desgastadas
- Ruta del robot ineficiente
Solución: Optimice la eficiencia de transferencia antes de aumentar la capacidad de escape. Un proceso de pulverización bien ajustado reduce la contaminación de la cabina y la frecuencia de reemplazo del filtro.
Causas probables:
- Exceso de aire de atomización
- Equilibrio de disolvente incorrecto
- Pistola demasiado alejada de la pieza de trabajo
- Flujo de aire excesivo en la cabina.
- Temperatura de recubrimiento incorrecta
Solución: Revise los datos técnicos del recubrimiento y valide la distancia de pulverización, la configuración del aire y el entorno de la cabina.
Causas probables:
- Excesiva acumulación de película.
- Velocidad de línea lenta o velocidad del robot.
- Viscosidad de recubrimiento incorrecta
- Tiempo de evaporación insuficiente
- Mala superposición de armas
Solución: Reduzca la acumulación de película o ajuste la velocidad de la línea y las condiciones de evaporación. Confirme que el recubrimiento esté dentro de su rango de aplicación recomendado.
Causas probables:
- Mezcla de recubrimiento inconsistente
- Cambios de viscosidad
- Diferentes configuraciones de armas
- Color del sustrato inconsistente
- Limpieza inadecuada entre cambios de color.
Solución: estandarice la mezcla, las comprobaciones de viscosidad, las recetas de pistolas y los procedimientos de limpieza.
- Inspeccionar pistolas y boquillas pulverizadoras.
- Revisar mangueras y conexiones de fluido.
- Confirmar la alineación del transportador para sistemas lineales.
- Verificar la precisión de la trayectoria del robot y el estado de los accesorios para los sistemas robóticos.
- Verificar el flujo de aire de la cabina y el estado del filtro.
- Limpiar las puntas de las pistolas según las instrucciones del fabricante del recubrimiento.
- Inspeccionar paradas de emergencia y enclavamientos de seguridad.
- Comprobar la tensión de la correa y el seguimiento del transportador.
- Inspeccionar el movimiento del brazo del robot, los cables y el paquete de vestimenta.
- Limpiar o reemplazar los filtros según sea necesario.
- Comprobar el rendimiento de la bomba y el suministro de fluido.
- Revisar el consumo de recubrimiento y las tasas de rechazo.
- Inspeccionar ventiladores y conductos de ventilación.
- Revisar conexiones eléctricas y paneles de control.
- Revisar alarmas de PLC y robots.
- Calibrar sensores y verificar dispositivos de seguridad.
- Auditar recetas frente a resultados de producción reales.
GYDFinishing fabrica equipos de acabado de superficies desde 2007 y ofrece soluciones para madera, vidrio, fibrocemento y otros materiales. Su experiencia incluye equipos de recubrimiento automático para puertas, muebles, puertas de armarios y pisos de madera.
Para un comprador que compara una máquina pulverizadora de perfiles lineales con un sistema de pulverización robótico , la discusión más útil con el proveedor no es simplemente sobre el tipo de máquina. Debería centrarse en:
- Los dibujos de componentes exactos y muestras físicas.
- Tipo de recubrimiento y espesor de película objetivo.
- Producción requerida
- Espacio de fábrica y servicios públicos disponibles.
- Método de curado y tiempo de secado.
- Frecuencia de cambio de color
- Nivel de habilidad del operador
- Estrategia de mantenimiento y repuestos.
- Costo total de propiedad
Un proveedor creíble debe estar dispuesto a probar los componentes y el sistema de recubrimiento reales del cliente, documentar los resultados y explicar las limitaciones y los beneficios.
Una máquina lineal mueve la pieza de trabajo continuamente a través de una zona de pulverización fija. Un sistema robótico mueve la pistola pulverizadora alrededor de la pieza de trabajo siguiendo una trayectoria programada. Ambos pueden automatizarse y ambos pueden producir acabados de alta calidad.
Depende de la geometría. Los perfiles simples y repetibles a menudo se adaptan a un sistema lineal de múltiples pistolas. Los componentes tridimensionales complejos con curvas, huecos o múltiples ángulos a menudo se benefician de un sistema de pulverización robótico.
Sí, siempre que la máquina, bomba, mangueras, boquillas y sistema de secado sean compatibles con el recubrimiento. Los recubrimientos a base de agua aún requieren una ventilación adecuada cuando hay presentes productos químicos peligrosos. [2299]
Ninguno de los sistemas produce automáticamente menos exceso de pulverización. El exceso de pulverización depende de la distancia de la pistola, el patrón del abanico, la salida de fluido, la superposición de la pulverización, la activación de la pistola y la geometría de los componentes. Ambos sistemas deben validarse con piezas de producción reales.
Compare las piezas terminadas aceptadas por turno, no solo la velocidad del transportador o la velocidad del robot. Incluya carga, cambios de recubrimiento, limpieza, curado, inspección, retrabajo y tiempo de inactividad.
Sí. Muchos fabricantes utilizan una máquina pulverizadora de perfiles lineal para perfiles estándar y un sistema de pulverización robótica para componentes complejos o de alto valor.
Si está decidiendo entre una máquina pulverizadora de perfiles lineales y un sistema de pulverización robótica para componentes moldeados complejos, comience con una prueba de acabado específica del componente en lugar de una cotización genérica del equipo.
Envíe GYD para terminar los dibujos de sus componentes, las especificaciones de recubrimiento, el resultado objetivo y el diseño de fábrica. Una evaluación práctica debe identificar la configuración de pulverización, la ruta del robot o la configuración de la pistola, el método de curado y el diseño total de la línea adecuados para su familia de productos.
- Después de la introducción: mensaje de imagen de IA: *Comparación industrial lado a lado de una máquina pulverizadora de perfiles lineales y un sistema de pulverización robótico que recubre componentes moldeados de madera complejos, fábrica moderna y limpia, fotografía realista, gran angular.*
- En la sección 'Cómo funciona cada sistema': mensaje de imagen de IA: *Ilustración técnica en corte que compara una máquina pulverizadora con transportador lineal y una celda de pulverización robótica con dispositivo giratorio, ilustración de ingeniería limpia.*
- En la sección 'Control de cobertura': mensaje de imagen AI: *Ilustración técnica en primer plano de la cobertura de la pistola rociadora en un componente moldeado de madera complejo con ranuras, curvas y chaflanes, sin texto.*
- En la sección 'Ventilación': mensaje de imagen AI: *Ilustración técnica del flujo de aire de la cabina de pintura, el aire de entrada, el conducto de escape, los filtros y los componentes de madera que se mueven a través de la cabina.*
- En la sección 'Hoja de ruta de validación': mensaje de imagen AI: *Ilustración de fábrica estilo diagrama de flujo que muestra la carga de componentes, la aplicación de pulverización, el evaporado, el curado, la inspección y el embalaje.*
- OSHA, *29 CFR 1910.107 – Acabado por aspersión utilizando materiales inflamables y combustibles*: [https://www.osha.gov/laws-regs/regulations/standardnumber/1910/1910.107 ]
- OSHA, *29 CFR 1910.94 – Ventilación*: [https://www.osha.gov/laws-regs/regulations/standardnumber/1910/1910.94 ]
- OSHA, *Operaciones de fumigación – Descripción general*: [https://www.osha.gov/spray-operaciones ]
- OSHA, *Operaciones de fumigación – Control de peligros*: [https://www.osha.gov/spray-operatives/controlling-hazards ]
- OSHA, *Cabina de pulverización de pintura de clarificación y áreas de pulverización*: [https://www.osha.gov/laws-regs/standardinterpretations/1976-11-04 ]
- OSHA, *Requisitos para cabinas de pintura cuando se pulverizan recubrimientos a base de agua*: [https://www.osha.gov/laws-regs/standardinterpretations/2008-03-28 ]
- GYD Antecedentes de la empresa acabadora proporcionados por el cliente.


