
ビュー: 278 著者: 广宇大 公開時間: 2026-11-03 起源: サイト


コンテンツメニュー
>> 定義とコア機能
>> 代表的な用途
>> 定義とコア機能
>> 代表的な用途
>> 複雑な成形が難しい理由
>> 過剰スプレーと材料の消費
>> 線形システム速度
>> ロボットシステムの速度
● 柔軟性と切り替え
>> 線形システムの柔軟性
>> ロボットシステムの柔軟性
>> 一般的なコーティング
● 換気、安全、防火
>> 換気要件
>> 実践的な安全管理
>> 次の場合にリニア プロファイル スプレー マシンを選択してください。
>> 次の場合にロボット スプレー システムを選択してください。
>> 次の場合には、ハイブリッド アプローチを検討してください。
>> 成形品の塗装ムラ
>> ランとサグ
>> バッチ間の色のばらつき
>> 毎日のチェック
>> 毎週のチェック
>> 毎月の小切手
● GYDFinishing による成形部品の仕上げへのアプローチ
● よくある質問
>> リニアプロファイルスプレーマシンとロボットスプレーシステムの主な違いは何ですか?
>> どちらのシステムでも水性コーティングを適用できますか?
● 行動喚起
● 参考文献
どちらを選択するかは リニア プロファイル スプレー マシン と ロボット スプレー システムの に 複雑な成形部品 、部品の形状、生産量、コーティング プロセス、切り替え頻度、および顧客が要求する表面一貫性のレベルによって異なります。リニア システムは、連続的な部品の流れと再現可能なマルチガンの適用範囲を重視します。ロボット システムは、柔軟なツール パスと複雑な 3 次元表面へのアクセスを重視します。
機器メーカーの観点からは、どのテクノロジーがより先進的であるかに基づいて決定すべきではありません。成形ドア、家具コンポーネント、キャビネットのプロファイル、装飾トリム、および建築用モールディングの場合、決定的な要因は 、カバー範囲の完全性、膜形成制御、オーバースプレーの削減、治具の設計、切り替え時間、およびシフトごとに受け入れられる完成部品です。.
このガイドでは、実際の運用の観点から両方のシステムを比較します。それぞれがどのように機能するか、どこで最も優れたパフォーマンスを発揮するか、実際の成形コンポーネントに適したソリューションを検証する方法について説明します。
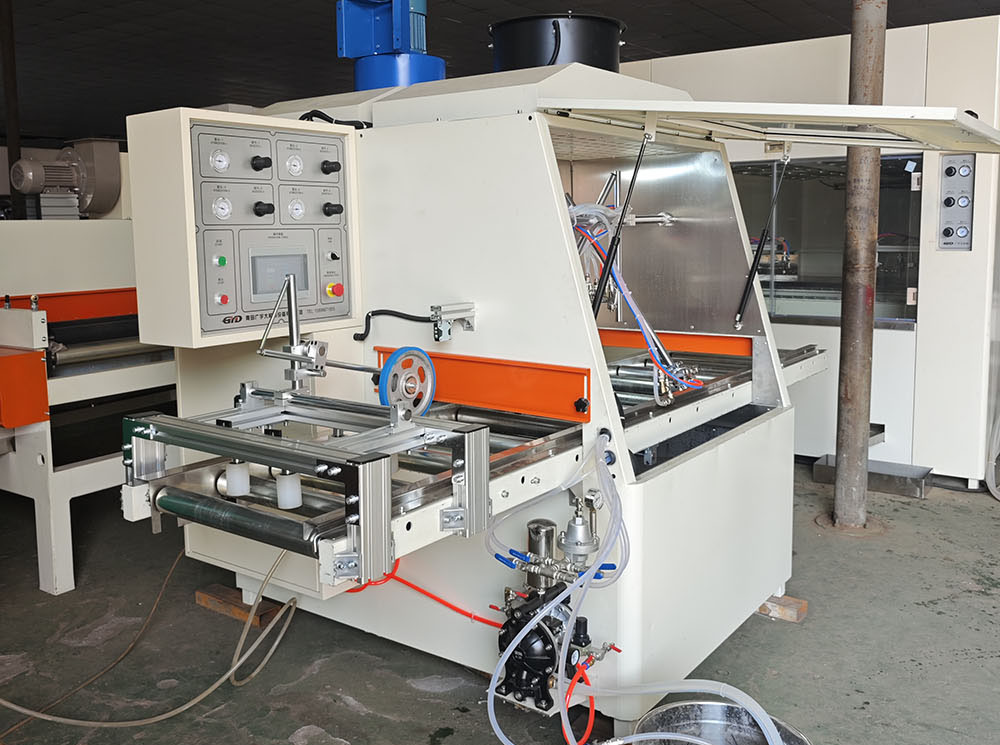
リニア プロファイルスプレーマシンは、 1 つまたは複数のスプレーステーションを通してワークピースを連続的に移動させます。ワークピースはコンベア、チェーン、レール、またはローラー システム上を移動し、スプレー ガンは固定位置、振動位置、または角度のある位置からコーティングを塗布します。
機械は、プライマー、シーラー、ステイン、ラッカー、トップコート、または保護クリアコーティングを塗布する場合があります。ガンの作動、スプレーパターン、ガンの距離、流体出力、ライン速度を制御して、必要な仕上げを実現します。
キーポイント: リニアプロファイルスプレーマシンは、コンベア上の単なるスプレーガンではありません。これは、部品の輸送、コーティングの塗布、噴霧化、オーバースプレーの捕捉、換気、および多くの場合乾燥または硬化を含む統合プロセスです。
リニアプロファイルスプレー機は以下の用途に広く使用されています。
- ドア枠と台輪
- キャビネットのドアのエッジとフレーム
- モールディングと装飾トリム
- 床材のプロファイルと幅木
- 家具のレールとスラット
- 窓とドアのコンポーネント
- フラットパネルおよび線状ワーク
これらは、製品ファミリーが再現可能であり、必要な仕上げが明確に定義できる場合に最も効果的です。
ロボット スプレー システムは 、1 つまたは複数のロボット アームを使用して、ワークピースの周囲のプログラムされた経路に沿ってスプレー ガンを移動します。ロボットは、複数の角度から部品にアプローチし、曲面に沿って、固定ガンではアクセスできない凹部に到達することができます。
このシステムには、回転治具、コンベア、視覚システム、部品検出センサー、レシピ管理が含まれる場合があります。ロボットはプログラムされたツールパスに従い、コーティングシステムは流体の出力、霧化、スプレーパターンを制御します。
キーポイント: ロボットによって自動的に品質の向上が保証されるわけではありません。部品固定具、ツールパス、コーティング設定、メンテナンスが制御されている場合にのみ、柔軟性と再現性が提供されます。
ロボットスプレーシステムは一般的に次の用途に使用されます。
- 複雑な成型家具コンポーネント
- 建築装飾用モールディング
- 深いプロファイルのキャビネットドアフレーム
- 立体パネル
- 湾曲または不規則なコンポーネント
- 高価値のカスタム製品
- マルチアングルのカバーが必要な部品
これらは、部品の形状が大幅に変化する場合、または 1 つのスプレーガンで複数の表面に到達する必要がある場合に特に役立ちます。
根本的な違いは、 スプレーガンがワークピースに到達する方法です。.
- リニアプロファイルスプレーマシンでは、ワークピースは固定スプレーゾーンを通って移動します。コーティング範囲は主に、ガンの構成、ライン速度、スプレーの作動によって決まります。
- ロボット スプレー システムでは、ロボットがスプレー ガンをワークピースの周りで動かします。コーティング範囲は、プログラムされたツールパス、ガン角度、スタンドオフ距離、スプレーの重なりによって決まります。
どちらのシステムも自動化できます。どちらも再現性が高くなります。より良い選択は、コンポーネントの形状、コーティング、および生産目的によって異なります。
典型的な線形システムは次のフローに従います。
1. 成形されたコンポーネントを コンベアまたは治具にロードします。
2. 部品を検出します。 センサーまたはオペレーター入力を使用して
3. コーティングレシピを選択します。
4. 部品をスプレーゾーン内で移動させます。
5. スプレーガンを作動させてください。 部品がある場合にのみ
6. コーティングを塗布します。 コンポーネントを前進させながら
7. オーバースプレーを捕捉します。 ブースの排気とフィルターを通して
8. コーティングされたコンポーネントを フラッシュオフ、乾燥、または次のステーションに送ります。
最も重要な変数は、 ガンの距離、スプレー角度、ファン パターン、流体出力、噴霧エア、ガン速度、ライン速度、パス数です。.
典型的なロボット システムも同様のフローに従いますが、プログラムされた銃の動きが追加されています。
1. 成形されたコンポーネントを 治具または回転テーブルにロードします。
2. 部分を検出し 、正しいプログラムを特定します。
3. ロボットによるスプレー パスを開始します。
4. スプレーガンをコンポーネントの周りに動かします。 コントロールされた角度と距離で
5. スプレーパスを重ねて適用し 、複雑な表面をカバーします。
6. ロボットの動きをコーティングの流れや部品の回転と同期させます。
7. オーバースプレーを捕捉します。 ブースの排気とフィルターを通して
8. コーティングされたコンポーネントを フラッシュオフ、乾燥、または次のステーションに送ります。
最も重要な変数は、 ロボットの経路、ガンの角度、スタンドオフ距離、スプレーの重なり、流体の出力、噴霧空気、ロボットの速度、パス数です。.
複雑な成形コンポーネントには、ビード、フルート、溝、面取り、曲線、深い凹部が含まれることがよくあります。
これらのフィーチャには、平らな表面とは異なる方法でコーティングが施されます。平らなボードでうまく機能するスプレー パターンでは、溝に乾燥したスポットが残ったり、盛り上がったエッジに過剰なビルドが発生したりする可能性があります。
リニア システムは、ガン構成とライン速度制御を通じてカバレッジを処理します。
一般的な銃の構成には次のものがあります。
- トップスプレーガン 上面用
- サイドスプレーガン 垂直面用
- 角度付きガン 面取りと面取り用の
- 振動ガン 可変幅の
- 複数のスプレーステーション プライマー、シーラー、トップコート用の
- 回転治具 複数の面を持つプロファイル用の
再現性のある成形ファミリーの場合、リニア マシンは優れた一貫性を提供できます。非常に複雑なコンポーネントや可変コンポーネントの場合は、追加のガン、固定具、またはスプレー ステーションが必要になる場合があります。
ロボット システムは、プログラムされたツール パスを通じてカバレッジを処理します。
ロボットは銃の角度と到達距離を調整できます。
- 垂直面
- 面取りされたエッジ
- 溝
- ビーズ
- 凹部領域
- 曲面
- 3 次元コンポーネントの複数の側面
これにより、必要な固定ガンの数を減らすことができます。また、表面全体で形状が変化するコンポーネントのカバレッジを向上させることもできます。
専門家の洞察: 複雑な成形コンポーネントの場合、最良のテストは平らなサンプル基板ではありません。実際の製品範囲で最も深い溝、最も鋭いエッジ、最も困難な形状を使用してプロセスを常に検証してください。
膜厚は、コンポーネントに適用されるコーティングの厚さです。外観、耐久性、乾燥時間、下流のサンディングに影響します。
線形システムでは、フィルムのビルドは次の影響を受けます。
- 回線速度
- 流体出力
- スプレーパスの数
- 銃の距離
- スプレー角度
- コーティング粘度
ロボット システムでは、フィルムのビルドは次の影響も受けます。
- ロボットのパス
- 銃の角度
- スタンドオフ距離
- スプレーオーバーラップ
- ロボットの速度
- パスの数
- 部品の回転との同期
正しいアプローチは、 検証されたプロセス ウィンドウ、つまり許容可能な結果を一貫して生成する設定範囲を確立することです。
オーバースプレーとは、ワークに付着しないコーティング材のことです。材料の消費量が増加し、ブースが汚染され、フィルターの負荷が増加し、清掃作業が増加します。
成形部品のスプレーでは、スプレーがエッジ、溝、凹部に到達する必要があるため、オーバースプレーが特に重要になる可能性があります。
リニア システムは、狭く集中したスプレー パターンを使用し、部品が存在する場合にのみガンを作動させることにより、オーバースプレーを減らすことができます。ロボット システムは、ガンの角度、距離、経路速度をコンポーネントの形状に合わせることで、オーバースプレーを減らすことができます。
専門家の洞察: 最低コストのシステムが、必ずしも購入価格が最低のシステムであるとは限りません。コーティングの無駄が少なく、不良品の発生も少なく、洗浄の必要性も少ない機械は、総所有コストを削減できる可能性があります。
リニア システムは、コンポーネントが停止することなくライン内を移動するため、連続生産に好まれることがよくあります。
ただし、宣伝されているコンベヤー速度は、許容される生産量と同じではありません。次のことも考慮する必要があります。
- 積み込みと積み下ろしの時間
- コーティングの準備
- ガンの洗浄
- 色の変化
- フィルター交換
- 乾燥または硬化時間
- 検査と再加工
高速スプレー ステーションでは、遅い硬化段階や頻繁なメンテナンス停止を補うことはできません。
ロボットが複雑なパスをたどったり、複数のパスを完了したりする必要がある場合、ロボット システムはパーツごとにより多くの時間を必要とする場合があります。ただし、複数のスプレー ステーションや手動タッチアップの必要性が軽減されるため、全体的には高速化できます。
有用な比較はロボットの速度だけではありません。比較します。 シフトごとに受け入れられた完成部品を 同じ製品構成、コーティング、品質基準の下で、
リニア システムは、安定した製品ファミリーにとって非常に効果的です。さまざまなプロファイル、コーティング、ライン速度のレシピを保存できます。
切り替えには以下が含まれる場合があります。
- コンベアガイドの調整
- 銃の位置を変更する
- 新しいレシピの選択
- ガンの距離やスプレー角度の調整
- コーティング粘度設定の変更
同様の形状の製品の場合、切り替えは迅速に行えます。プロファイルが大きく異なる場合は、さらに機械的な調整が必要になる場合があります。
コンポーネントの形状が異なる場合、ロボット システムはより柔軟になります。ロボットは、パーツごとに異なるプログラムされたパスをたどることができます。
切り替えには以下が含まれる場合があります。
- 新しいロボット プログラムの選択
- 治具やクランプ方法を変更する
- 銃の角度またはスタンドオフ距離を調整する
- スプレーの重なりを変更する
- 新しいコーティングレシピの選択
- 部品検出と安全ゾーンの検証
多くのコンポーネントのバリエーションを生産する工場では、ロボット工学により、個別の固定ガンのセットアップの必要性が軽減されます。
リニア システムとロボット システムの両方に適用できます。
- 水性プライマーおよびトップコート
- 溶剤系ラッカー
- UV硬化型コーティング
- 汚れと釉薬
- シーラー
- 保護クリアコート
各コーティングには異なる粘度、乾燥挙動、転写効率、および洗浄要件があります。
水性コーティングでは、多くの場合、乾燥中に温度と空気の流れを制御する必要があります。通常、クリーンアップは簡単ですが、機器の互換性を確認する必要があります。
溶剤ベースのコーティングは、配合によっては早く剥がれる場合があります。互換性のあるホース、シール、ポンプ、および溶剤ベースの洗浄手順が必要です。
重要: 「水ベース」は「換気不要」を意味するものではありません。OSHA は、スプレー ブースの換気の必要性は、単にコーティングが水ベースであるかどうかだけではなく、コーティング内の有害な化学物質の存在によって決まると指摘しています。 [2299]
スプレー仕上げでは、ミスト、蒸気、残留物が発生する可能性があります。 OSHA は、スプレー ブースには 2 つの主な目的があると述べています。それは、労働者の健康を保護することと、火災や爆発の危険を軽減することです。 [2300]
スプレー ブースは、スプレー、蒸気、残留物の漏れを閉じ込めて制限し、排気システムに安全に導くためにスプレー作業を囲むか収容する動力換気構造です。 [2309]
OSHA は、可燃性の蒸気、ミスト、または粉末を安全な場所に除去し、可燃性残留物を閉じ込めて制御するために、噴霧エリアに機械的換気を要求しています。 [1720]
塗装された物品や仕上げ材の残留物を乾燥させて蒸気を排出するために、スプレー中およびスプレー後も十分な時間換気を継続しなければなりません。 [1720]
また、OSHA は、スプレー ブースから排出される空気の総量は、スプレーされる溶剤の爆発下限の少なくとも 25 パーセントまで溶剤蒸気を希釈する必要があると述べています。 [2297]
リニアスプレーシステムとロボットスプレーシステムの両方に以下が含まれている必要があります。
- 適切に設計されたスプレーブースまたは密閉されたスプレーゾーン
- 機械式排気換気装置
- 補給空気供給
- フィルターメンテナンスプログラム
- 静電気制御のための接地と接着
- 必要に応じて適切な電気的分類
- コーティングの保管と取り扱いの管理
- オペレータートレーニング
- 非常停止およびインターロックシステム
- ホース、ポンプ、ガン、フィルターの定期検査
換気装置をオプションの付属品として扱わないでください。 これは中核となる安全性と品質システムです。
- コンポーネントは直線的で再現性があり、形状が類似しています。
- 継続的な大量生産が必要です。
- 複数の固定ガンを使用して完全にカバーできます。
- 簡単で安定した生産フローが必要です。
- 製品構成では、頻繁に複雑な切り替えを行う必要はありません。
- コンポーネントには複雑な 3 次元ジオメトリがあります。
- 曲面、深い凹み、または複数の角度をカバーする必要があります。
- 多くのコンポーネントのバリエーションを作成します。
・固定スプレーガンの数を減らしたい。
- 高価値のカスタム製品には柔軟なツールパスが必要です。
- 単純な直線プロファイルと複雑な成形コンポーネントの両方を製造します。
- 標準製品には高いスループットが必要で、特殊製品には柔軟性が必要です。
- ラインを複雑にしすぎずに、手動による修正を減らしたい。
ハイブリッド ソリューションでは、標準プロファイルにはリニア コンベアを使用し、複雑なコンポーネントや高価値のコンポーネントにはロボット スプレー セルを使用できます。
コンポーネントの形状、寸法、材料、コーティング、目標出力、品質基準を文書化します。
最も難しいコンポーネントの写真、図面、物理サンプルを含めます。
目的のコーティングを施した実際のコンポーネントをテストします。記録:
- 銃の距離
- スプレー角度
- 流体出力
- 空気の霧化
- ファンエアー
- ライン速度またはロボット速度
- ロボットのパス
- スプレーオーバーラップ
- パスの数
- 膜厚
- 乾燥結果
- 見た目
スプレーステーションだけを判断しないでください。完全なシーケンスを検証します。
スプレー → フラッシュオフ → 硬化 → 必要に応じて研磨 → 必要に応じて 2 回目のコート → 最終検査。
オペレーターは、日常の点検、コーティングの準備、部品のロード、および品質検査を理解する必要があります。技術者は、ロボットのプログラミング、ガンのセットアップ、ノズルのケア、フィルター、ポンプ、電気制御、および安全システムを理解している必要があります。
製品ファミリーごとに文書化されたレシピを作成します。コーティングの種類、粘度、ガンの設定、ライン速度、ロボットの経路、硬化条件、検査基準が含まれます。
フィルター、ノズル、ポンプ、ホース、コンベア、ロボットコンポーネント、センサー、換気装置のメンテナンスをスケジュールします。
考えられる原因:
- 銃の距離が正しくありません
- 間違ったスプレー角度
- ライン速度またはロボット速度が高すぎる
- 銃のカバー範囲が不十分
- コンポーネントの動きや振動
- コーティングの粘度が正しくない
解決策: 最も難しいコンポーネントから始めます。一度に 1 つの変数を調整し、結果を記録します。
考えられる原因:
- 過剰な流体出力
- 間違ったファンパターン
- ガンがパーツから遠すぎます
- 銃の作動タイミングが悪い
- 摩耗したノズル
- 非効率なロボットの経路
解決策: 排気能力を高める前に、移送効率を最適化します。適切に調整されたスプレープロセスにより、ブースの汚染とフィルター交換の頻度が軽減されます。
考えられる原因:
- 過剰な霧化エア
- 不適切な溶媒バランス
- ガンがワークピースから遠すぎる
- ブースの過剰な気流
- コーティング温度が間違っている
解決策: コーティングの技術データを確認し、スプレー距離、エア設定、ブース環境を検証します。
考えられる原因:
- 過剰な膜の形成
- ライン速度またはロボット速度が遅い
- コーティングの粘度が正しくない
- フラッシュオフ時間が不十分
- 銃のオーバーラップが不十分
解決策: フィルムの付着量を減らすか、ライン速度とフラッシュオフ条件を調整します。コーティングが推奨塗布範囲内にあることを確認してください。
考えられる原因:
- コーティングの混合が一貫していない
- 粘度の変化
- さまざまな銃の設定
- 基材の色が一貫していない
- 色を変えるまでの洗浄が不十分
解決策: 混合、粘度チェック、ガンのレシピ、洗浄手順を標準化します。
- スプレーガンとノズルを検査します。
- 液体ホースと接続を確認してください。
- リニアシステムのコンベアのアライメントを確認します。
- ロボットシステムのロボットパスの精度と治具の状態を検証します。
- ブースの空気の流れとフィルターの状態を確認します。
- 塗料メーカーの指示に従ってガンの先端を洗浄します。
- 非常停止と安全インターロックを点検します。
- ベルトの張力とコンベアのトラッキングを確認します。
- ロボット アームの動き、ケーブル、ドレス パックを検査します。
- 必要に応じてフィルターを掃除または交換します。
- ポンプの性能と液体の供給を確認します。
- コーティングの消費量と不合格率を確認します。
- 換気扇やダクトを点検します。
- 電気接続とコントロールパネルを確認してください。
- PLC とロボットのアラームを確認します。
- センサーを校正し、安全装置を検証します。
- 実際の生産結果と照らし合わせてレシピを監査します。
GYDFinishing は 2007 年以来表面仕上げ装置を製造し、木材、ガラス、ファイバーセメント、その他の材料向けのソリューションを提供しています。その経験には、木製ドア、家具、キャビネットのドア、フローリングの自動塗装装置が含まれます。
を比較するバイヤーにとって リニアプロファイルスプレーマシン と ロボットスプレーシステム、最も有益なサプライヤーの議論は、単にマシンのタイプに関するものではありません。以下に焦点を当てる必要があります。
- 正確なコンポーネントの図面と物理サンプル
- コーティングの種類と目標膜厚
- 必要な生産量
- 利用可能な工場スペースとユーティリティ
・硬化方法と乾燥時間
- 色の変化の頻度
- オペレーターのスキルレベル
- メンテナンスおよびスペアパーツ戦略
- 総所有コスト
信頼できるサプライヤーは、顧客の実際のコンポーネントとコーティング システムを喜んでテストし、結果を文書化し、利点だけでなく制限事項も説明する必要があります。
リニアマシンは、固定されたスプレーゾーン内を連続的にワークピースを移動させます。ロボット システムは、プログラムされた経路に沿ってワークピースの周りでスプレー ガンを移動させます。どちらも自動化でき、高品質な仕上がりを実現できます。
それはジオメトリによって異なります。シンプルで再現可能なプロファイルは、多くの場合、リニア マルチガン システムに適しています。曲線、凹部、または複数の角度を備えた複雑な 3 次元コンポーネントでは、ロボット スプレー システムの恩恵を受けることがよくあります。
はい、機械、ポンプ、ホース、ノズル、乾燥システムがコーティングと互換性がある場合に限ります。有害な化学物質が存在する場合でも、水性コーティングには適切な換気が必要です。 [2299]
どちらのシステムも、自動的にオーバースプレーを少なくすることはありません。オーバースプレーは、ガンの距離、ファンのパターン、流体出力、スプレーの重なり、ガンの作動、およびコンポーネントの形状によって異なります。どちらのシステムも実際の製造部品を使用して検証する必要があります。
コンベア速度やロボット速度だけではなく、シフトごとに受け入れられた完成部品を比較します。積載、コーティングの変更、洗浄、硬化、検査、再加工、ダウンタイムが含まれます。
はい。多くのメーカーは、標準プロファイルにはリニアプロファイルスプレー機を使用し、複雑な部品や高価な部品にはロボットスプレーシステムを使用しています。
どちらを使用するかを決定する場合は、 リニア プロファイル スプレー マシン と ロボット スプレー システムの 複雑な成形部品用に コンポーネント固有の仕上げのトライアルから始めてください。 一般的な機器の見積もりではなく、
GYD を送信して、コンポーネント図面、コーティング仕様、目標出力、工場レイアウトを仕上げます。 実際の評価では、製品ファミリーに適したスプレー構成、ロボットの経路またはガンのセットアップ、硬化方法、および全体のライン レイアウトを特定する必要があります。
- 導入後: AI 画像プロンプト: *複雑な木製成形部品をコーティングする直線プロファイル スプレー マシンとロボット スプレー システムの工業的な比較、清潔で近代的な工場、リアルな写真、広角。*
- 「各システムの仕組み」セクション: AI 画像プロンプト: *リニア コンベア スプレー マシンと回転器具を備えたロボット スプレー セルを比較する断面技術図、きれいなエンジニアリング図。*
- 「カバレッジ制御」セクション: AI 画像プロンプト: *溝、曲線、面取りのある複雑な木製成形コンポーネント上のスプレーガンのカバレッジを示すクローズアップの技術図。テキストはありません。*
- 「換気」セクション: AI 画像プロンプト: *スプレー ブースの気流、吸気、排気ダクト、フィルター、およびブース内を移動する木製コンポーネントのテクニカル イラスト。*
- 「検証ロードマップ」セクション: AI 画像プロンプト: *コンポーネントのロード、スプレー塗布、フラッシュオフ、硬化、検査、梱包を示すフローチャート形式の工場図。*
- OSHA、*29 CFR 1910.107 – 可燃性および可燃性の材料を使用したスプレー仕上げ*: [https://www.osha.gov/laws-regs/regulations/standardnumber/1910/1910.107 ]
- OSHA、*29 CFR 1910.94 – 換気*: [https://www.osha.gov/laws-regs/regulations/standardnumber/1910/1910.94 ]
- OSHA、*スプレー作戦 - 概要*: [https://www.osha.gov/spray-operations ]
- OSHA、*スプレー作業 – 危険の制御*: [https://www.osha.gov/spray-operations/controlling-hazards ]
- OSHA、*浄化塗装スプレー ブースおよびスプレー エリア*: [https://www.osha.gov/laws-regs/standardinterpretations/1976-11-04 ]
- OSHA、*水性塗料をスプレーする場合のスプレーブースの要件*: [https://www.osha.gov/laws-regs/standardinterpretations/2008-03-28 ]
- GYDFinishing の会社背景はクライアントから提供されます。


